Cài đặt biến tần Hitachi NJ600B cần thực hiện theo trình tự: kiểm tra đấu nối, xác định yêu cầu vận hành, khai báo thông số động cơ, chọn nguồn điều khiển và chạy thử. Khi bỏ qua một trong những bước này, hệ thống có thể không nhận lệnh chạy, hoạt động sai tốc độ hoặc phát sinh lỗi trong quá trình tăng giảm tốc.
Bài viết dưới đây hướng dẫn những nội dung cần thiết để thiết lập NJ600B, từ thao tác bàn phím, đấu dây đến điều khiển bằng tín hiệu analog, PID và truyền thông. Các giá trị minh họa chỉ dùng để giải thích cách cài đặt; thông số áp dụng phải được lựa chọn theo động cơ và máy thực tế.
I. Tổng quan về biến tần Hitachi NJ600B
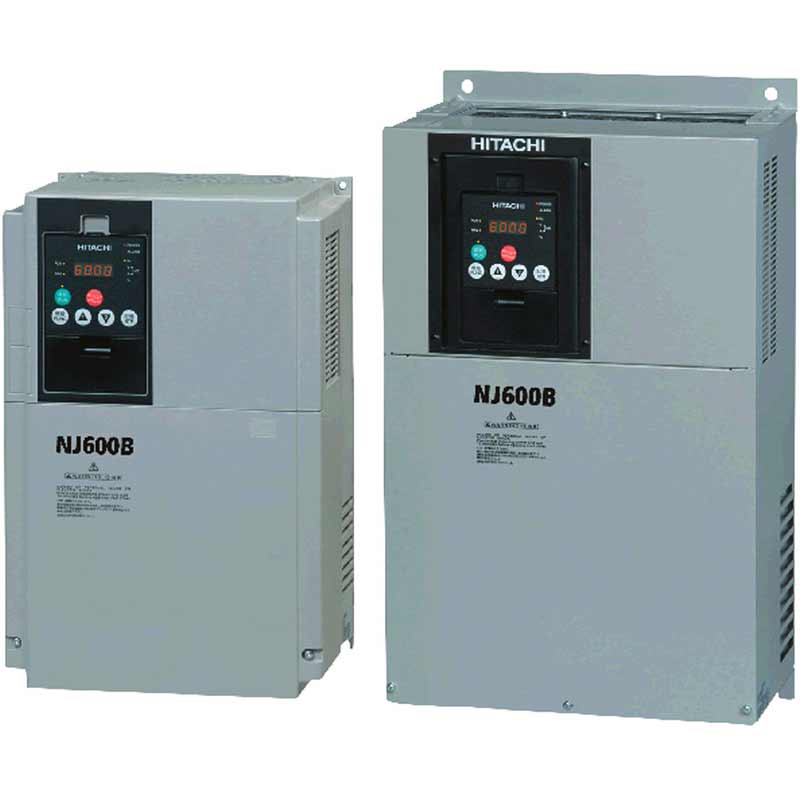
Hitachi NJ600B là dòng biến tần điều khiển tốc độ động cơ ba pha, có các mức công suất từ 18,5 đến 160 kW và sử dụng nguồn ba pha 380–480 V. Thiết bị thay đổi tần số đầu ra để điều chỉnh tốc độ động cơ theo nhu cầu vận hành. Mỗi mã NJ600B có công suất và dòng điện định mức riêng, vì vậy cần đối chiếu thông số trên nhãn khi lựa chọn.
* Ưu điểm:
NJ600B hỗ trợ điều khiển V/f và vector không cảm biến để phù hợp với các đặc tính tải khác nhau. Biến tần có chức năng auto-tuning để nhận dạng thông số động cơ, PID để điều chỉnh tốc độ theo tín hiệu phản hồi và nhiều ngõ vào, ngõ ra có thể cấu hình. Thiết bị cũng nhận lệnh từ bàn phím, tín hiệu analog, các chân điều khiển hoặc giao tiếp RS485, thuận tiện khi kết nối với PLC và HMI.
* Nhược điểm:
NJ600B có nhiều nhóm tham số; nguồn lệnh chạy và nguồn đặt tốc độ được chọn riêng nên người mới có thể mất thời gian làm quen. Nếu chọn sai một trong hai nguồn, biến tần có thể không chạy hoặc không thay đổi tốc độ theo tín hiệu ngoài. Dải công suất trong manual bắt đầu từ 18,5 kW, nên dòng này không phù hợp với động cơ công suất nhỏ. Nếu hệ thống cần kết nối Ethernet, cần xem xét thêm phương án kết nối phù hợp.
* Ứng dụng:
NJ600B có thể dùng cho bơm, quạt công nghiệp, băng tải, máy khuấy và các hệ thống sử dụng động cơ ba pha trong dải công suất tương ứng. Ví dụ, biến tần có thể điều chỉnh tốc độ bơm theo tín hiệu cảm biến để duy trì áp suất, hoặc thay đổi tốc độ băng tải theo yêu cầu của dây chuyền.
II. Hướng dẫn sử dụng bàn phím biến tần Hitachi NJ600B
1. Các phím thường sử dụng
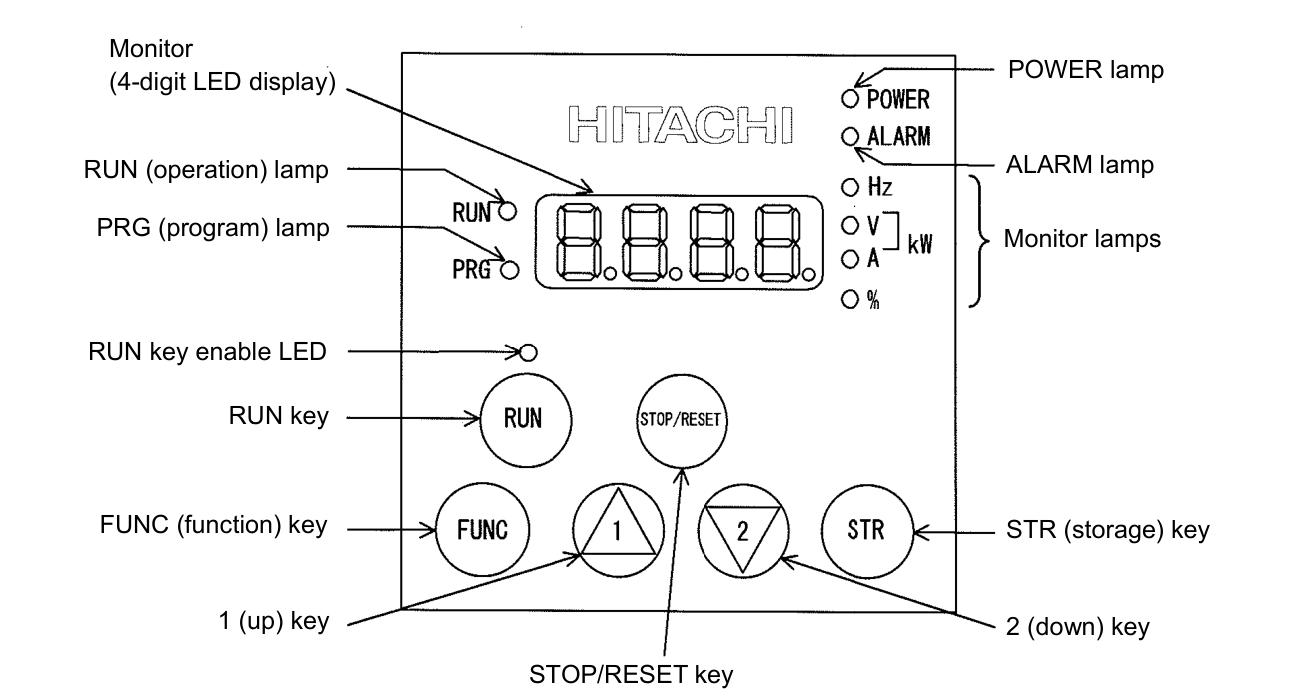
Trên bộ bàn phím được mô tả trong manual NJ600B:
| Phím | Công dụng |
| FUNC | Truy cập hoặc chuyển màn hình tham số |
| ▲ / ▼ | Chọn mã, thay đổi giá trị |
| STR | Lưu giá trị |
| RUN | Chạy khi được chọn làm nguồn lệnh |
| STOP/RESET | Dừng/reset theo cấu hình |
Khi thao tác, cần phân biệt việc đang xem một giá trị với việc đã lưu giá trị mới. Sau mỗi thay đổi quan trọng, nên mở lại tham số để kiểm tra trước khi chuyển sang bước tiếp theo.
2. Cách thay đổi tham số
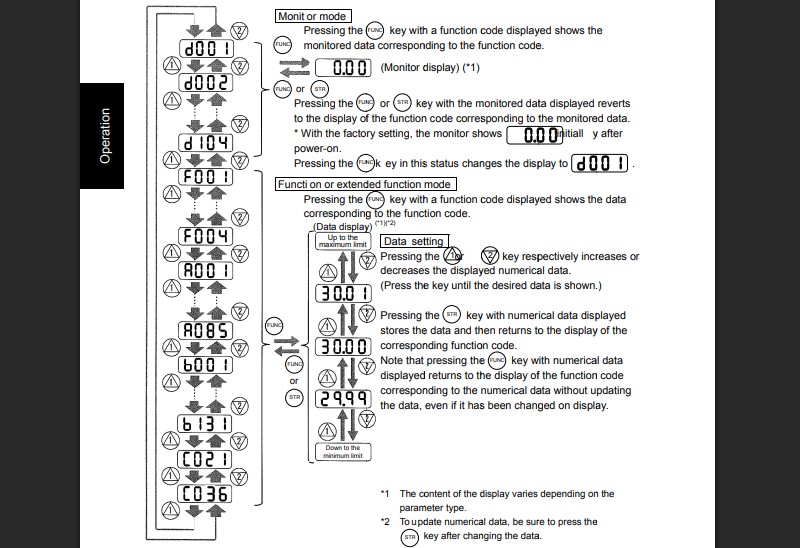
Quy trình thao tác thông thường:
- Đưa biến tần về trạng thái dừng.
- Tìm mã tham số cần chỉnh.
- Nhấn FUNC để xem giá trị.
- Dùng phím tăng hoặc giảm để thay đổi.
- Nhấn STR để lưu.
- Mở lại tham số và kiểm tra kết quả.
Nếu không tìm thấy mã hoặc không sửa được, cần kiểm tra chế độ hiển thị, chức năng khóa và điều kiện cho phép thay đổi tham số. Không nên khôi phục mặc định ngay khi gặp tình trạng này.
3. Theo dõi trong quá trình chạy thử
Người vận hành nên theo dõi đồng thời giá trị trên màn hình và trạng thái thực tế của máy. Động cơ quay đúng chiều, dòng điện phù hợp, không rung bất thường và dừng đúng yêu cầu là những tiêu chí quan trọng hơn việc chỉ nhìn thấy tần số đạt giá trị đặt.
Nút dừng trên bàn phím không thay thế cho hệ thống dừng khẩn cấp của máy.

III. Đấu dây biến tần Hitachi NJ600B
Tải file manual biến tần Hitachi NJ600B: [TẠI ĐÂY]
1. Đấu nguồn và động cơ
Các đầu nối chính cần phân biệt:
| Đầu nối | Chức năng |
| R/L1, S/L2, T/L3 | Nguồn vào |
| U/T1, V/T2, W/T3 | Ra động cơ |
| G | Tiếp địa |
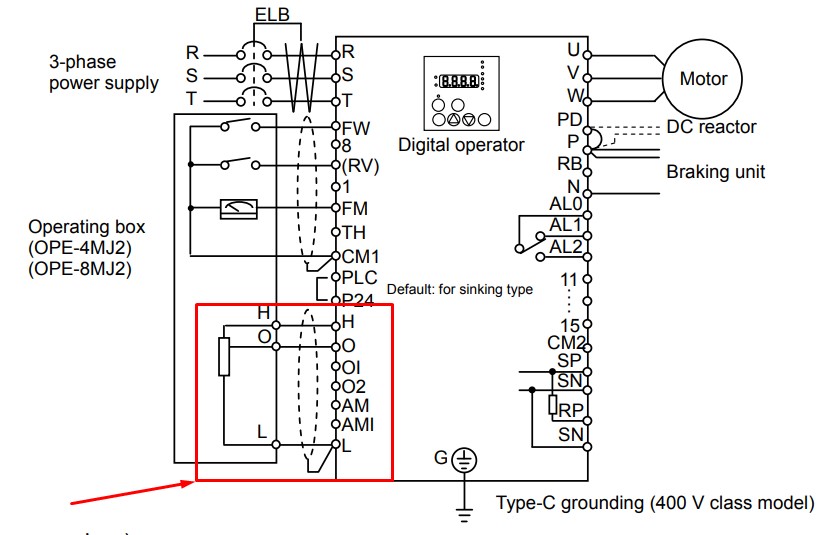
| H–O–L | Đấu biến trở |
| O–L | Analog 0–10 V |
| OI–L | Analog 4–20 mA |
| SP–SN | RS485 |
Trước khi cấp điện, kỹ thuật viên cần kiểm tra:
- Điện áp nguồn phù hợp với nhãn biến tần.
- Đầu dây nguồn và đầu dây động cơ không bị đấu nhầm.
- Cách đấu sao hoặc tam giác phù hợp với điện áp định mức của động cơ.
- Dây tiếp địa được đấu chắc chắn.
- Đầu cốt, dây dẫn và thiết bị bảo vệ phù hợp với dòng làm việc.
Công việc đấu nối phải do người có chuyên môn thực hiện. Theo manual, trước khi kiểm tra bên trong cần ngắt nguồn, chờ ít nhất 10 phút, xác nhận đèn Charge tắt và điện áp P–N không quá 45 V.
2. Đấu tín hiệu chạy/dừng
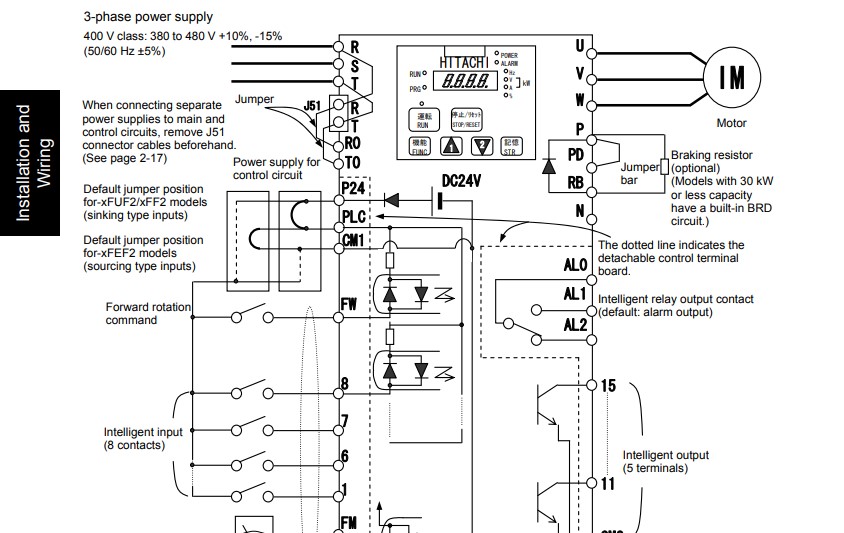
Không nên nối tắt một chân điều khiển chỉ dựa vào sơ đồ của dòng biến tần khác. Với thiết bị đã qua sử dụng, chức năng ngõ vào có thể đã được thay đổi.
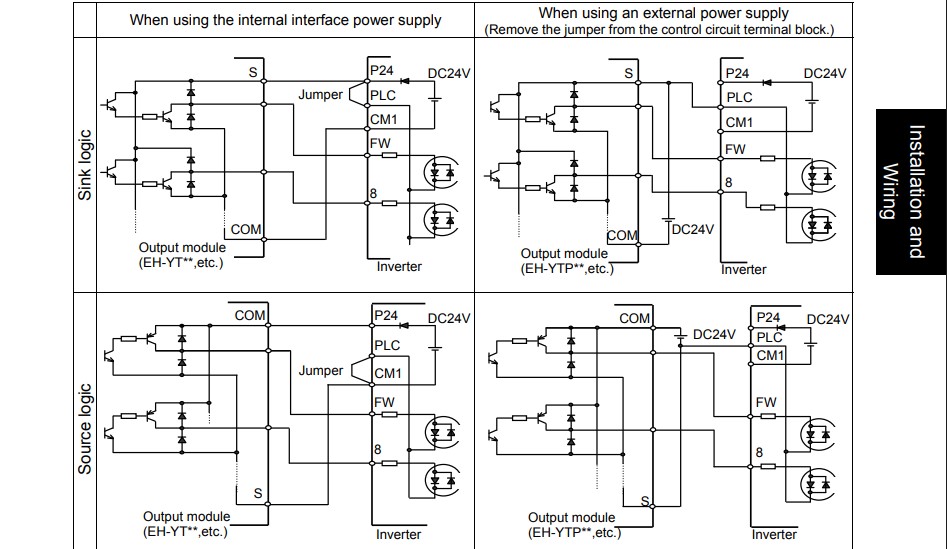
Trước khi đấu công tắc hoặc PLC, cần xác định đúng ngõ vào được gán chức năng chạy thuận/chạy nghịch, logic sink/source, nguồn cấp và chân chung. Đặc biệt, ngõ ra transistor của PLC phải tương thích với kiểu ngõ vào đang sử dụng.
Sau khi hoàn tất, kiểm tra khả năng nhận tín hiệu khi máy còn ở điều kiện an toàn. Chỉ chuyển sang chạy thử sau khi đã xác nhận lệnh dừng có tác dụng.
3. Đấu biến trở điều chỉnh tốc độ
Hai đầu cố định của biến trở nối với H và L; chân giữa nối với O. Khi xoay biến trở, điện áp tại ngõ vào thay đổi để tạo giá trị đặt tốc độ.
Nên đi dây tín hiệu riêng với dây động lực, hạn chế các mối nối trung gian và kiểm tra tín hiệu tại các vị trí đầu, giữa, cuối hành trình. Nếu tốc độ thay đổi thất thường, cần kiểm tra cả biến trở, dây dẫn và cấu hình nhận tín hiệu.
IV. Hướng dẫn cài đặt nhanh biến tần Hitachi NJ600B
1. Chuẩn bị dữ liệu trước khi cài
Chụp rõ nhãn động cơ và ghi lại công suất, điện áp, dòng định mức, tần số, tốc độ và kiểu đấu dây. Đồng thời xác định tốc độ làm việc thấp nhất, cao nhất và yêu cầu tăng giảm tốc của máy.
Nếu biến tần đang hoạt động trong một dây chuyền, cần lưu cấu hình hiện tại trước khi thay đổi. Bản ghi nên gồm mã tham số, giá trị cũ, giá trị mới và lý do chỉnh sửa để thuận tiện khôi phục khi cần.
2. Khôi phục mặc định cho biến tần
Không bắt buộc reset trước mọi lần cài đặt. Với hệ thống đang vận hành, khôi phục mặc định có thể làm mất cấu hình điều khiển, bảo vệ hoặc liên động đã được thiết lập.
Chỉ thực hiện khi đã có bản sao cấu hình và biết cách cài lại toàn bộ chức năng cần thiết. Quy trình reset phải theo mục Initialization của manual đúng phiên bản; việc reset không đồng nghĩa mọi dữ liệu đều bị xóa.
3. Các tham số nền tảng
| Mã | Nội dung |
| A001 | Nguồn tần số |
| A002 | Nguồn lệnh chạy |
| A003 | Tần số cơ bản |
| A004 | Tần số tối đa |
| A082 | Điện áp AVR |
| H003 | Công suất motor |
| H004 | Số cực |
| b012 | Ngưỡng nhiệt điện tử |
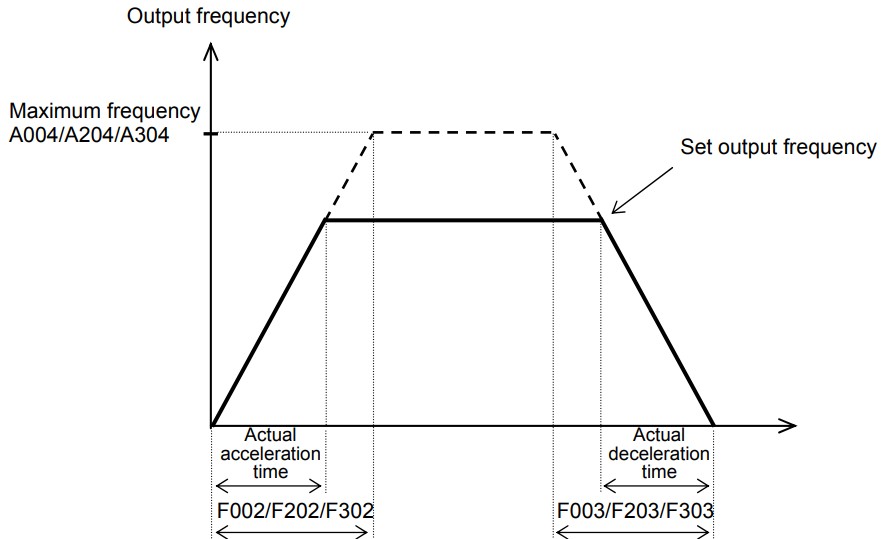
| F002 / F003 | Thời gian tăng/giảm tốc |
| A061 / A062 | Giới hạn trên/dưới |
Không nhập công suất biến tần thay cho công suất motor khi hai thiết bị có định mức khác nhau. Tương tự, ngưỡng bảo vệ cần phù hợp với động cơ thực tế và điều kiện làm mát. Với động cơ có nhãn 50 Hz, không tự ý đặt tần số cơ bản thành 60 Hz để tăng tốc độ. Việc thay đổi quan hệ điện áp–tần số cần được đánh giá theo đặc tính động cơ và ứng dụng.
4. Chọn thời gian tăng và giảm tốc
Tăng tốc quá nhanh có thể khiến dòng tăng cao hoặc tạo va đập cơ khí. Giảm tốc quá gấp có thể gây khó khăn cho việc xử lý năng lượng tái sinh, nhất là với tải quán tính lớn.
Cách lựa chọn hợp lý là bắt đầu với thời gian phù hợp theo tính toán và yêu cầu của máy, sau đó theo dõi dòng điện, độ rung, thời gian dừng để hiệu chỉnh. Không có một giá trị 5 giây, 10 giây hay 30 giây phù hợp cho mọi tải.
Nếu ứng dụng bắt buộc dừng nhanh, cần đánh giá giải pháp hãm thay vì chỉ tiếp tục giảm thời gian dừng trong tham số.
5. Tự nhận dạng động cơ
Auto-tuning cần được thực hiện theo điều kiện và chế độ điều khiển trong manual. Trước khi kích hoạt, phải đánh giá khả năng chuyển động của trục, tải đang nối và phạm vi hoạt động an toàn của cơ cấu.
Không coi chế độ nhận dạng không quay là bảo đảm trục tuyệt đối đứng yên. Sau khi hoàn thành, cần kiểm tra kết quả và việc lựa chọn bộ dữ liệu động cơ trước khi đưa máy vào vận hành.
V. Cài đặt biến tần Hitachi NJ600B theo từng cách điều khiển
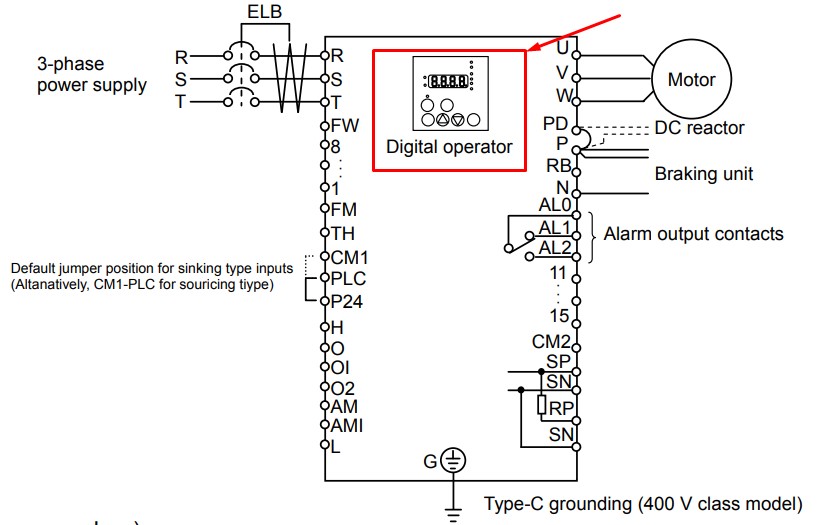
1. Chạy thử bằng bàn phím
Đối với cấu hình chạy cơ bản, không có lệnh cưỡng bức hoặc chức năng khác ghi đè:
- A001 = 02.
- A002 = 02.
- Nhập tần số tại F001.
- Nhấn RUN; dừng bằng STOP/RESET.
Trước khi chạy, kiểm tra chiều quay yêu cầu và chọn giá trị tần số thử phù hợp với máy. Không mặc định mọi tải đều được phép chạy lâu ở tốc độ thấp.
Quan sát dòng điện, âm thanh, độ rung và tình trạng tải. Nếu có biểu hiện bất thường, dừng kiểm tra trước khi tăng tốc. Chỉ thử đến vùng làm việc dự kiến sau khi xác nhận máy hoạt động bình thường.
2. Chạy bằng công tắc, đặt tốc độ từ bàn phím
Một ứng dụng thường gặp là người vận hành dùng công tắc để chạy/dừng nhưng giữ tốc độ được nhập trên biến tần. Trong trường hợp này, cần chọn nguồn tần số từ bàn phím và nguồn lệnh chạy từ terminal. Sau khi cấu hình ngõ vào, thử đóng/mở công tắc và kiểm tra đáp ứng thực tế.
Đây cũng là cách kiểm tra từng phần: xác nhận mạch chạy/dừng hoạt động trước, sau đó mới bổ sung điều khiển tốc độ bằng analog hoặc truyền thông.
3. Điều khiển tốc độ bằng 0–10 V hoặc 4–20 mA
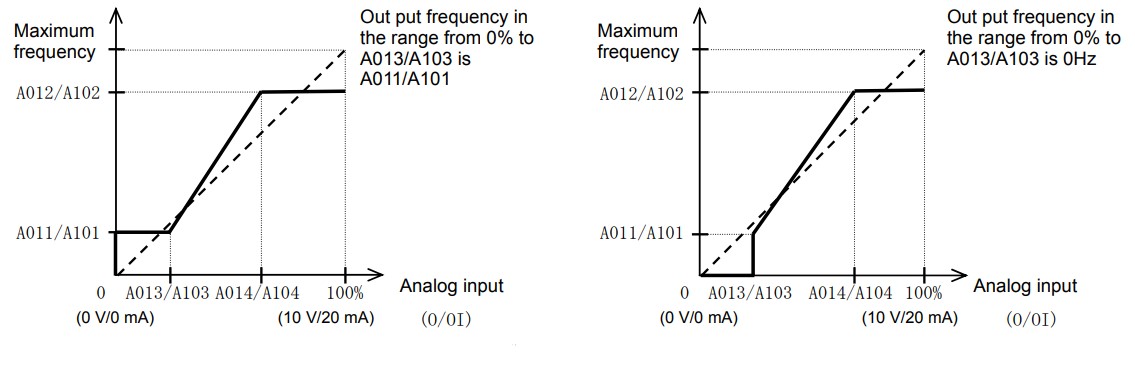
Với tín hiệu analog, cần thực hiện đủ ba việc: đấu đúng đầu vào, chọn đúng kênh và thiết lập quan hệ giữa mức tín hiệu với tốc độ.
Ví dụ yêu cầu công nghệ quy định 0–10 V tương ứng 0–50 Hz, khi đó 5 V tương ứng giá trị đặt 25 Hz theo quan hệ tuyến tính, trước các giới hạn và chức năng điều khiển khác. Đây là ví dụ quy đổi, không phải bộ thông số mặc định cho mọi hệ thống.
Khi nghiệm thu, nên kiểm tra ít nhất ba điểm: thấp, giữa và cao. Nếu giá trị không đúng, cần xác định sai ở tín hiệu phát ra, cấu hình kênh nhận hay cách quy đổi. Riêng NJ600B, cần đối chiếu cấu hình chọn analog trong manual, bao gồm chức năng AT và các kênh liên quan. Chỉ đấu đúng dây chưa đủ để khẳng định biến tần đang sử dụng đúng tín hiệu đó.
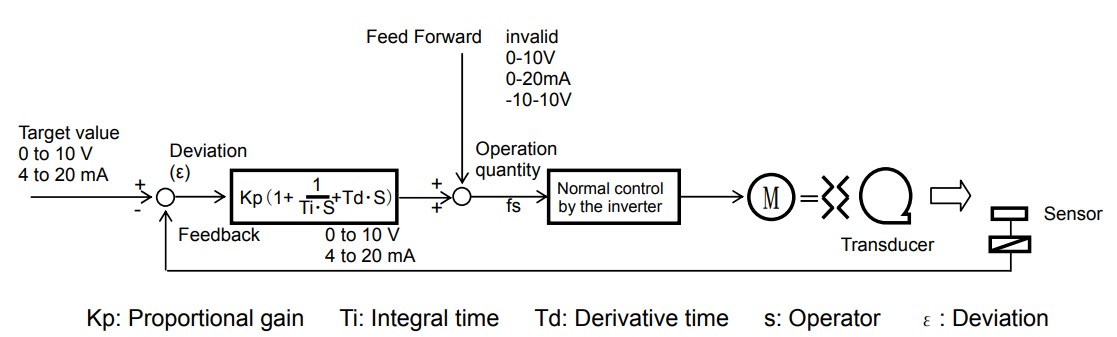
4. Cài PID giữ áp suất
Với hệ thống bơm giữ áp, trình tự triển khai nên bắt đầu từ kiểm tra cảm biến, sau đó mới hiệu chỉnh bộ điều khiển:
- Kiểm tra nguồn cấp, kiểu tín hiệu và thang đo cảm biến.
- Xác nhận giá trị phản hồi khớp với áp suất thực tế.
- Thiết lập giá trị áp suất mong muốn và giới hạn tốc độ cho phép.
- Kiểm tra chiều tác động: áp suất giảm thì hệ thống phải điều chỉnh theo hướng khôi phục áp suất.
- Hiệu chỉnh từ từ và quan sát đáp ứng khi nhu cầu sử dụng nước thay đổi.
Ví dụ, cảm biến 0–10 bar với đầu ra tuyến tính 4–20 mA sẽ cho tín hiệu 12 mA ở khoảng 5 bar. Nếu hệ thống quy đổi không đúng thang đo, việc tiếp tục chỉnh PID sẽ không giải quyết được nguyên nhân.
Không sử dụng một bộ hệ số PID cố định cho mọi trạm bơm. Chiều dài đường ống, dung tích bình tích áp, công suất bơm và sự thay đổi lưu lượng đều ảnh hưởng đến đáp ứng. Các chức năng bảo vệ chạy khô, mất nước hoặc áp suất vượt giới hạn cần được thiết kế riêng theo yêu cầu hệ thống; không mặc định chúng đã được bảo đảm khi bật PID.
5. Điều khiển qua RS485
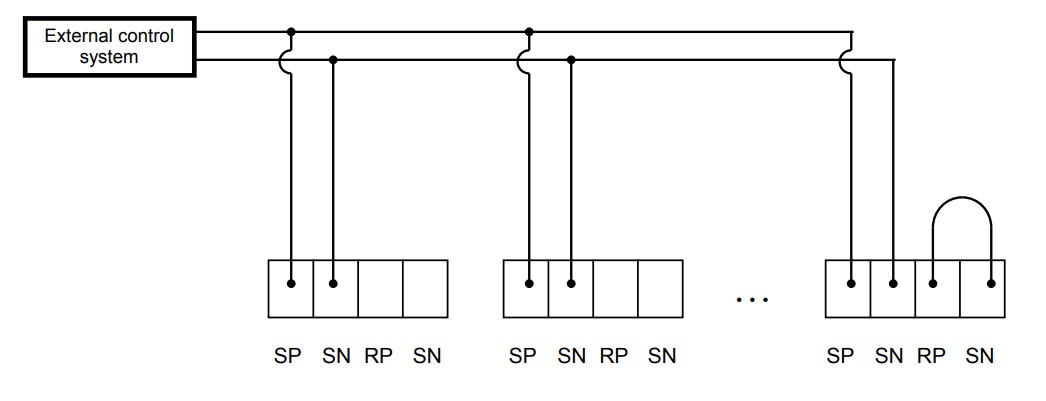
Khi kết nối với PLC hoặc HMI, trước tiên cần thống nhất giao thức, địa chỉ thiết bị, tốc độ truyền, độ dài dữ liệu, parity và stop bit.
Nên triển khai theo thứ tự:
- Kiểm tra kết nối vật lý.
- Đọc thử một giá trị giám sát.
- Đối chiếu giá trị đọc được với màn hình biến tần.
- Kiểm tra cách quy đổi đơn vị và địa chỉ dữ liệu.
- Sau đó mới thử ghi tốc độ và phát lệnh chạy trong điều kiện an toàn.
Đọc được dữ liệu không có nghĩa biến tần đã nhận lệnh chạy từ truyền thông. Nguồn lệnh chạy và nguồn đặt tốc độ vẫn cần được thiết lập phù hợp. Ngoài việc truyền nhận bình thường, phải thử tình huống mất kết nối. Máy cần có hành vi đã xác định khi PLC dừng, đứt dây hoặc hết thời gian chờ, tránh duy trì vận hành ngoài dự kiến.
VI. Tra lỗi và xử lý sự cố khi cài đặt Hitachi NJ600B
Khi biến tần báo lỗi, hãy ghi lại toàn bộ mã hiển thị và thời điểm phát sinh: vừa cấp nguồn, bắt đầu chạy, tăng tốc, chạy ổn định hay giảm tốc. Thông tin này giúp khoanh vùng nguyên nhân hiệu quả hơn việc chỉ xóa lỗi rồi chạy lại.
Bảng dưới đây là hướng kiểm tra theo biểu hiện; mã cụ thể cần đối chiếu chương Error Codes trong manual NJ600B.
| Biểu hiện | Hướng kiểm tra |
| Nhấn RUN nhưng motor không chạy | Nguồn lệnh chạy, giá trị đặt, tín hiệu khóa và trạng thái lỗi |
| Motor không thay đổi tốc độ | Nguồn đặt tần số, tín hiệu thực tế và giới hạn tốc độ |
| Báo quá dòng khi khởi động | Kẹt tải, đấu dây motor, thông số động cơ và thời gian tăng tốc |
| Báo quá áp khi giảm tốc | Quán tính tải, thời gian giảm tốc và hệ thống hãm |
| Báo thấp áp | Nguồn cấp, đầu nối, contactor và sụt áp khi có tải |
| Motor nóng hoặc dòng cao | Tải cơ khí, thông số bảo vệ, khả năng làm mát và chế độ điều khiển |
| Áp suất dao động | Cảm biến, thang đo, khí trong đường ống và hiệu chỉnh PID |
| Mất truyền thông | Dây dẫn, cấu hình cổng, địa chỉ thiết bị và thời gian chờ |
Không tăng ngưỡng bảo vệ chỉ để tránh báo lỗi. Nếu cần đo cách điện động cơ hoặc cáp, phải tách chúng khỏi biến tần và thực hiện đúng quy trình; không đưa điện áp thử cách điện vào mạch điện tử của biến tần.
Sau khi xử lý, chạy thử lại theo từng bước và lưu bộ thông số cuối cùng. Hồ sơ bàn giao nên ghi rõ nguồn lệnh chạy, cách đặt tốc độ, dải vận hành, yêu cầu dừng và cách xử lý khi có cảnh báo.
Nếu cần hỗ trợ cài đặt biến tần Hitachi NJ600B, hãy liên hệ Tự Động Hóa Toàn Cầu và gửi ảnh nhãn biến tần, nhãn động cơ, sơ đồ đấu dây cùng mã lỗi đang hiển thị. Những thông tin này giúp đội ngũ kỹ thuật đánh giá đúng tình trạng và hướng dẫn phù hợp với ứng dụng.


 Zalo Miền Bắc