EtherCAT là một trong những giao thức truyền thông Ethernet công nghiệp được sử dụng trong các hệ thống tự động hóa yêu cầu tốc độ cao và khả năng đồng bộ chính xác. Đặc biệt, EtherCAT phù hợp với các ứng dụng điều khiển chuyển động (Motion Control), nơi nhiều động cơ Servo cần phối hợp hoạt động theo thời gian thực.
Khác với phương thức truyền dữ liệu Ethernet thông thường, EtherCAT cho phép các thiết bị xử lý dữ liệu ngay khi khung truyền đi qua, giúp giảm độ trễ và tối ưu chu kỳ truyền thông.
Vậy EtherCAT là gì, hoạt động như thế nào và vì sao được ưa chuộng trong điều khiển chuyển động nhiều trục? Bài viết dưới đây sẽ giải thích nguyên lý, ưu điểm, ứng dụng và những lưu ý khi triển khai EtherCAT trong hệ thống công nghiệp.
I. EtherCAT là gì?
EtherCAT (Ethernet for Control Automation Technology) là giao thức truyền thông Ethernet công nghiệp thời gian thực, được Beckhoff Automation phát triển và giới thiệu vào năm 2003.
Công nghệ này được quản lý và phát triển bởi EtherCAT Technology Group (ETG), đồng thời được tiêu chuẩn hóa trong các tiêu chuẩn quốc tế IEC 61158 và IEC 61784.
EtherCAT được thiết kế để đáp ứng những yêu cầu quan trọng của hệ thống tự động hóa:
- Tốc độ truyền dữ liệu cao: Hỗ trợ trao đổi dữ liệu với chu kỳ rất ngắn.
- Tính thời gian thực: Giúp thời điểm truyền và nhận dữ liệu có khả năng dự đoán.
- Đồng bộ chính xác: Hỗ trợ các thiết bị thực hiện tác vụ theo cùng một mốc thời gian.
- Kết nối linh hoạt: Có thể sử dụng nhiều cấu trúc mạng như Line, Tree và Star.
- Tối ưu hiệu quả truyền thông: Hạn chế việc phải gửi khung dữ liệu riêng đến từng thiết bị.
Trong thực tế, giao thức EtherCAT thường được sử dụng để kết nối PLC hoặc bộ điều khiển chuyển động với Servo Drive, module I/O, cảm biến và các thiết bị tự động hóa tương thích.
Ví dụ, một máy đóng gói sử dụng bốn động cơ Servo để điều khiển cấp liệu, kéo màng, hàn và cắt sản phẩm. Thông qua mạng EtherCAT, bộ điều khiển có thể trao đổi dữ liệu với các Servo Drive theo chu kỳ xác định, giúp phối hợp chuyển động giữa các cơ cấu máy.
II. Nguyên lý hoạt động của giao thức EtherCAT
1. Cấu trúc mạng EtherCAT
Một hệ thống EtherCAT cơ bản gồm hai nhóm thiết bị:
EtherCAT MainDevice (Master): Thường là PLC, Industrial PC hoặc bộ điều khiển chuyển động. Thiết bị này quản lý mạng, cấu hình các thiết bị và gửi dữ liệu điều khiển theo chu kỳ.
EtherCAT SubDevice (Slave): Là những thiết bị được điều khiển như Servo Drive, module I/O, bộ đo lường hoặc các thiết bị công nghiệp có hỗ trợ EtherCAT.
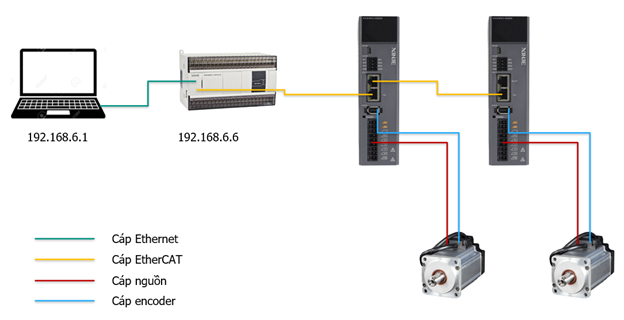
Ví dụ, một mạng điều khiển Servo có cấu trúc:
PLC EtherCAT Master → Servo Drive 1 → Servo Drive 2 → Servo Drive 3 → Module I/O
Trong cấu trúc này, khung EtherCAT đi qua các thiết bị theo thứ tự kết nối rồi quay về Master theo cơ chế truyền thông của mạng.
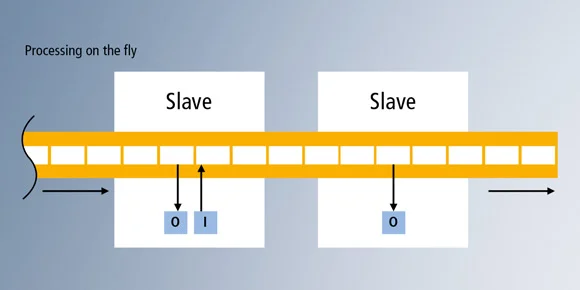
2. Nguyên lý hoạt động Processing on the Fly
Trong nhiều mô hình truyền thông Ethernet thông thường, thiết bị nhận khung dữ liệu, xử lý thông tin rồi tạo phản hồi. Việc xử lý riêng tại từng thiết bị có thể làm tăng chi phí truyền thông và tăng độ trễ tại các nút. Tuy nhiên EtherCAT có một cách hoạt động khác:
1. EtherCAT Master gửi một khung dữ liệu qua mạng.
2. Khung dữ liệu đi đến SubDevice đầu tiên.
3. SubDevice đọc phần dữ liệu được gửi cho mình ngay khi khung đi qua.
4. Thiết bị đồng thời có thể ghi dữ liệu phản hồi vào vị trí tương ứng trong khung.
5. Khung tiếp tục truyền đến các SubDevice tiếp theo.
6. Dữ liệu được đưa trở lại Master để xử lý.
Quá trình đọc và ghi được thực hiện bằng phần cứng EtherCAT Slave Controller (ESC), giúp hạn chế độ trễ xử lý tại từng nút mạng. Lợi thế của EtherCAT là một khung Ethernet có thể phục vụ nhiều thiết bị trong cùng chu kỳ, thay vì phải sử dụng một khung yêu cầu và phản hồi riêng cho từng nút.
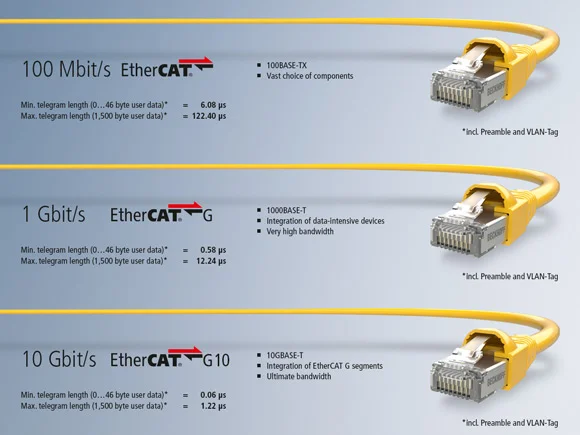
EtherCAT truyền thống thường sử dụng lớp vật lý Ethernet 100 Mbps. Tuy nhiên, hiệu quả của giao thức không chỉ nằm ở tốc độ đường truyền mà còn ở cách sử dụng băng thông. Theo EtherCAT Technology Group, công nghệ này được thiết kế hướng đến chu kỳ truyền thông rất ngắn, có thể ở mức 100 µs hoặc thấp hơn trong những cấu hình phù hợp.
Điều này không có nghĩa mọi hệ thống EtherCAT đều hoạt động ở chu kỳ 100 µs. Chu kỳ thực tế phụ thuộc vào:
- Khả năng xử lý của Master và SubDevice.
- Số lượng thiết bị cùng dữ liệu cần truyền.
- Cấu hình chu kỳ điều khiển.
- Khả năng đáp ứng của Servo Drive và chương trình điều khiển.
Đối với nhiều máy công nghiệp, chu kỳ truyền thông được lựa chọn theo yêu cầu công nghệ thay vì cố gắng sử dụng tốc độ cao nhất.
III. Vì sao EtherCAT được ưa chuộng trong điều khiển chuyển động?
Điều khiển chuyển động là lĩnh vực yêu cầu sự phối hợp chặt chẽ giữa bộ điều khiển và các cơ cấu truyền động.
Trong máy CNC, robot công nghiệp hoặc máy đóng gói tốc độ cao, sai lệch thời điểm giữa các trục có thể ảnh hưởng đến quỹ đạo, độ chính xác và chất lượng sản phẩm.
EtherCAT có nhiều đặc điểm phù hợp với những yêu cầu này.
1. Chu kỳ truyền thông ngắn, độ trễ thấp
Khi điều khiển nhiều động cơ Servo, PLC cần liên tục trao đổi dữ liệu như vị trí đặt, vị trí thực tế, tốc độ, mô-men và trạng thái Drive.
Nếu chu kỳ cập nhật quá dài, khả năng phối hợp chuyển động có thể bị hạn chế.
Nhờ cơ chế Processing on the Fly, EtherCAT giúp giảm chi phí trao đổi dữ liệu giữa Master và nhiều thiết bị, tạo điều kiện sử dụng chu kỳ truyền thông ngắn.
Điều này đặc biệt hữu ích trong những ứng dụng cần cập nhật lệnh chuyển động thường xuyên.
Tuy nhiên, tốc độ truyền thông không quyết định toàn bộ hiệu suất điều khiển. Khả năng xử lý của PLC, thuật toán nội suy và đáp ứng của Servo Drive cũng đóng vai trò quan trọng.
2. Đồng bộ nhiều trục bằng Distributed Clocks
Một trong những ưu điểm quan trọng nhất của EtherCAT trong điều khiển chuyển động là khả năng đồng bộ thời gian thông qua Distributed Clocks (DC).
Distributed Clocks cho phép các thiết bị hỗ trợ chức năng này sử dụng hệ thống đồng hồ được đồng bộ với nhau.
Trong quá trình hoạt động, EtherCAT có thể đo và bù sai lệch thời gian truyền giữa các nút mạng, giúp các thiết bị thực hiện tác vụ theo những thời điểm xác định.
Theo tài liệu ETG, cơ chế DC có khả năng đạt mức sai lệch đồng bộ nhỏ hơn 1 µs trong những điều kiện phù hợp.
Ví dụ, một máy cắt đồng bộ sử dụng hai Servo:
- Servo 1 kéo vật liệu theo tốc độ được điều khiển.
- Servo 2 điều khiển dao cắt theo vị trí của vật liệu.
Khi hai trục cần phối hợp, hệ thống điều khiển phải cập nhật vị trí và thực hiện lệnh theo đúng chu kỳ.
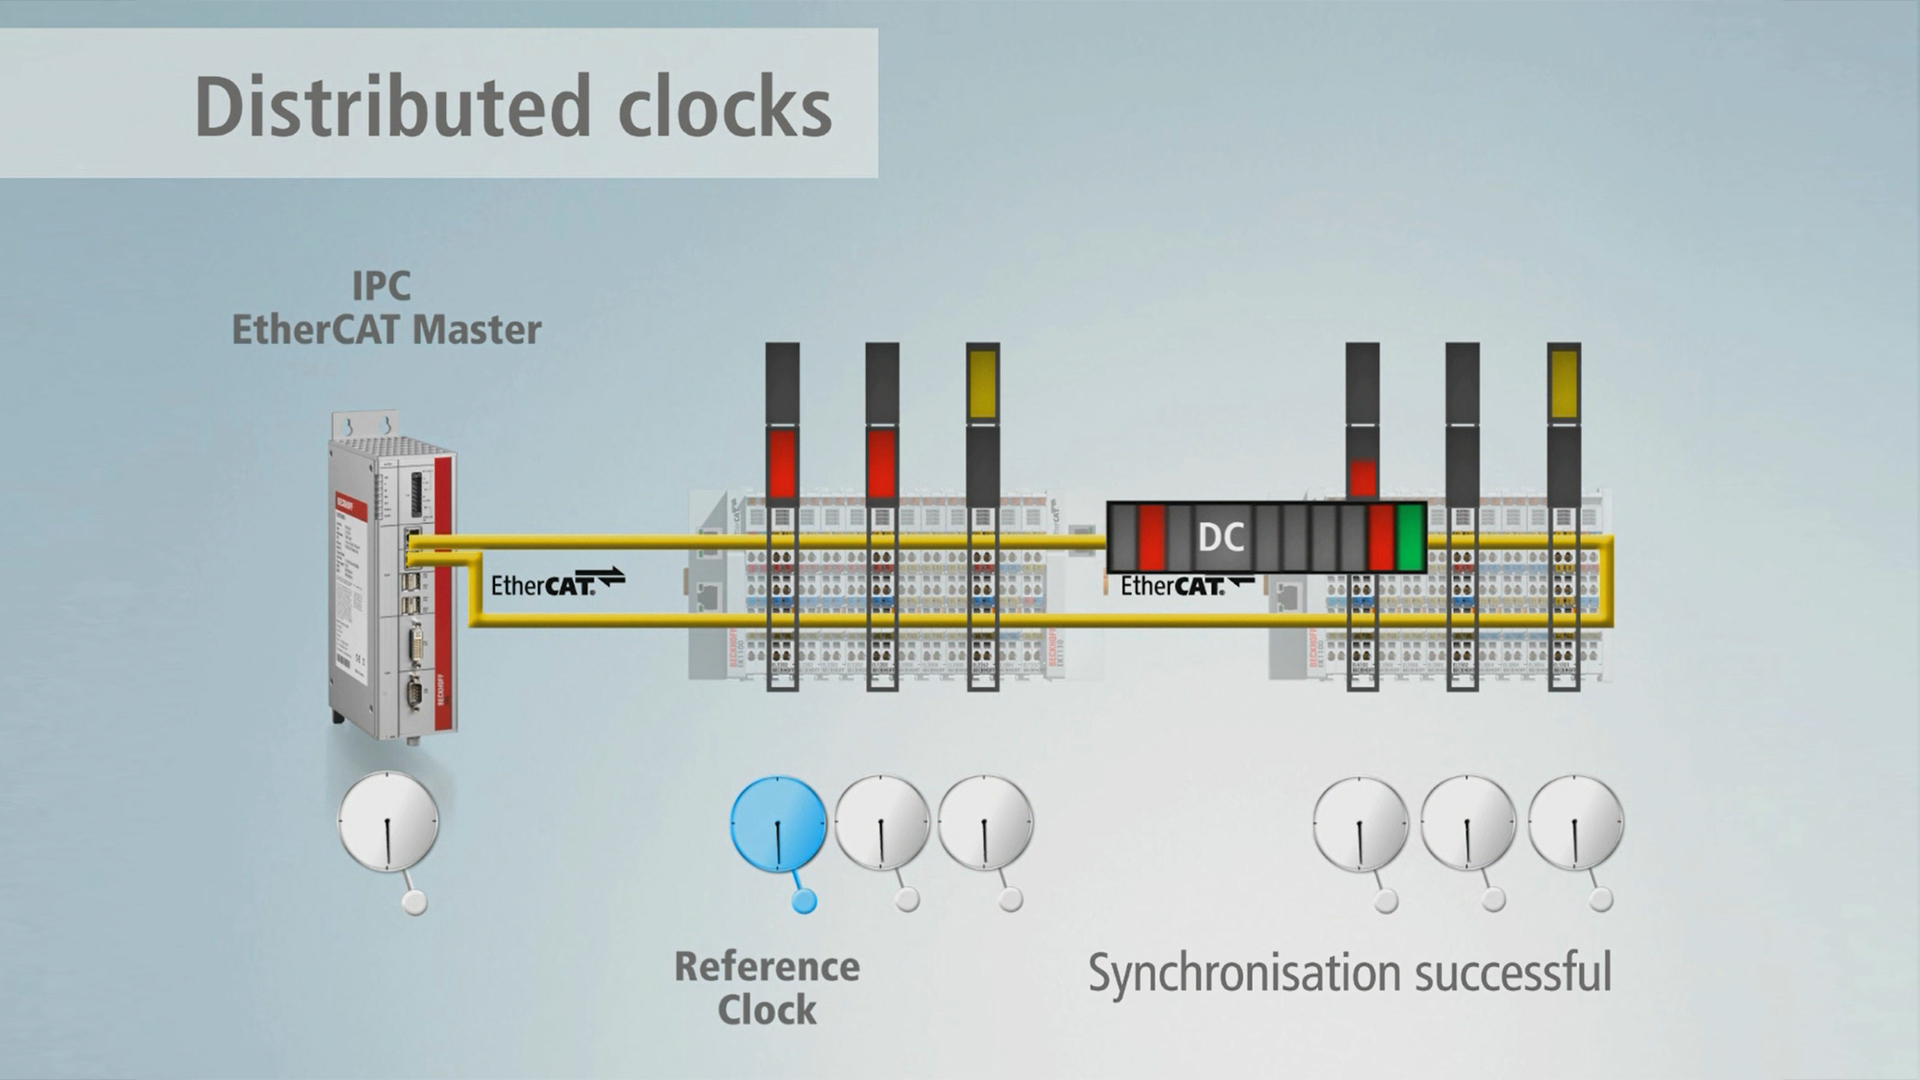
Distributed Clocks giúp tạo cơ sở thời gian chung cho các thiết bị. Tuy nhiên, đồng bộ đồng hồ chính xác không đồng nghĩa động cơ sẽ có sai số vị trí nhỏ hơn 1 µs hay đạt độ chính xác cơ khí tuyệt đối. Kết quả chuyển động vẫn phụ thuộc vào bộ điều khiển, Servo Drive, encoder và cơ cấu máy.
3. Hỗ trợ điều khiển chuyển động nhiều trục
EtherCAT phù hợp với các hệ thống có nhiều Servo cần hoạt động đồng thời hoặc phối hợp theo quỹ đạo.
Thông qua bộ điều khiển chuyển động và các Drive tương thích, hệ thống có thể triển khai những chức năng như:
- Electronic Gearing: Đồng bộ tỷ lệ chuyển động giữa các trục.
- Electronic Cam: Điều khiển chuyển động theo quan hệ cam điện tử.
- Linear Interpolation: Nội suy tuyến tính giữa các trục.
- Circular Interpolation: Nội suy cung tròn.
- Coordinated Motion: Phối hợp chuyển động của nhiều trục.
Cần lưu ý, đây là các chức năng do bộ điều khiển và Servo Drive thực hiện. EtherCAT đóng vai trò cung cấp nền tảng truyền thông thời gian thực, không tự tạo ra thuật toán chuyển động.
4. Hỗ trợ các chế độ điều khiển Servo
Nhiều Servo Drive EtherCAT sử dụng CoE (CAN application protocol over EtherCAT) và hỗ trợ Drive Profile CiA 402.
Tùy model, các chế độ điều khiển có thể bao gồm:
| Chế độ | Ý nghĩa | Ứng dụng |
| CSP | Cyclic Synchronous Position | Điều khiển vị trí theo chu kỳ |
| CSV | Cyclic Synchronous Velocity | Điều khiển tốc độ theo chu kỳ |
| CST | Cyclic Synchronous Torque | Điều khiển mô-men theo chu kỳ |
| PP | Profile Position | Điều khiển vị trí theo biên dạng |
| PV | Profile Velocity | Điều khiển tốc độ theo biên dạng |
| HM | Homing | Xác lập vị trí gốc |
Trong những ứng dụng điều khiển nhiều trục, CSP thường được sử dụng khi bộ điều khiển trung tâm tính toán các giá trị vị trí đặt và gửi đến Servo Drive theo chu kỳ.
Việc hỗ trợ chế độ nào cần được kiểm tra trong tài liệu kỹ thuật của từng Drive.
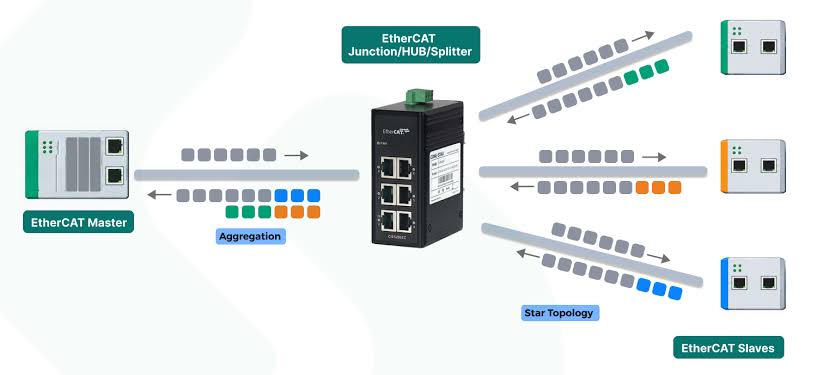
5. Kết nối linh hoạt, thuận tiện mở rộng
EtherCAT hỗ trợ nhiều kiểu cấu trúc mạng như Line, Tree và Star thông qua thiết bị có các cổng phù hợp.
Với cấu trúc Line, các Servo Drive có thể kết nối nối tiếp, giúp giảm nhu cầu sử dụng Switch Ethernet thông thường giữa các thiết bị.
Ngoài ra, việc mở rộng hệ thống có thể thực hiện bằng cách bổ sung các SubDevice tương thích và cập nhật cấu hình Master.
Tuy nhiên, khi thay đổi cấu trúc mạng, kỹ sư vẫn cần kiểm tra thứ tự thiết bị, cấu hình địa chỉ, chu kỳ truyền thông và khả năng tương thích.
6. Khả năng chẩn đoán và giám sát lỗi
EtherCAT cung cấp các cơ chế hỗ trợ phát hiện lỗi truyền thông, trạng thái thiết bị và bất thường trong quá trình trao đổi dữ liệu.
Một ví dụ là Working Counter (WKC), cho phép Master kiểm tra kết quả truy cập dữ liệu của các thiết bị trong khung truyền.
Khi giá trị WKC không đúng với giá trị dự kiến, hệ thống có thể phát hiện bất thường và thực hiện xử lý theo cấu hình.
Các công cụ cấu hình EtherCAT còn có thể hỗ trợ kiểm tra trạng thái SubDevice, chất lượng đường truyền và vị trí lỗi, giúp việc bảo trì thuận tiện hơn.
IV. So sánh EtherCAT với các giao thức truyền thông công nghiệp khác
Để lựa chọn giao thức phù hợp, cần xem xét khả năng đáp ứng yêu cầu điều khiển thay vì chỉ so sánh tốc độ truyền dữ liệu.
| Tiêu chí | EtherCAT | Modbus TCP | PROFINET |
| Nền tảng | Industrial Ethernet | Ethernet TCP/IP | Industrial Ethernet |
| Truyền thông thời gian thực | Được thiết kế cho điều khiển xác định | Không bảo đảm thời gian thực cứng theo giao thức | Có RT; IRT hỗ trợ ứng dụng đồng bộ cao |
| Đồng bộ nhiều trục | Distributed Clocks | Không có cơ chế tương đương tích hợp | Có thể dùng IRT với cấu hình hỗ trợ |
| Điều khiển Servo nhiều trục | Rất phù hợp | Hạn chế hơn trong ứng dụng đồng bộ cao | Phù hợp với giải pháp Motion tương thích |
| Cấu trúc mạng | Line, Tree, Star và cấu trúc khác | Theo hạ tầng Ethernet | Theo thiết kế mạng PROFINET |
| Ứng dụng tiêu biểu | Servo, Motion Control, I/O tốc độ cao | PLC, HMI, giám sát dữ liệu | Điều khiển máy, I/O, Motion Control |
EtherCAT không phải giao thức duy nhất phù hợp với điều khiển chuyển động. Những giải pháp như PROFINET IRT cũng đáp ứng yêu cầu đồng bộ cao khi sử dụng đúng phần cứng và cấu hình.
Lợi thế nổi bật của EtherCAT nằm ở cách xử lý dữ liệu hiệu quả, cơ chế đồng bộ Distributed Clocks và khả năng tích hợp nhiều thiết bị trong hệ thống điều khiển thời gian thực.
V. Ứng dụng EtherCAT trong công nghiệp
1. Máy đóng gói tự động
Máy đóng gói thường có nhiều trục Servo điều khiển cấp liệu, kéo màng, hàn và cắt.
EtherCAT hỗ trợ trao đổi dữ liệu theo chu kỳ giữa bộ điều khiển và các Drive, tạo điều kiện triển khai các chức năng đồng bộ chuyển động.
2. Máy CNC và máy gia công
Máy CNC yêu cầu nhiều trục chuyển động theo quỹ đạo được lập trình trước.
Trong hệ thống sử dụng EtherCAT, bộ điều khiển Motion có thể truyền các giá trị đặt đến Servo Drive theo chu kỳ, phục vụ các chức năng nội suy và phối hợp trục.
Độ chính xác gia công còn phụ thuộc vào cơ khí, encoder, Servo Drive và thuật toán điều khiển.
3. Robot công nghiệp
Robot nhiều trục cần phối hợp chuyển động giữa các khớp để thực hiện quỹ đạo.
EtherCAT có thể được sử dụng làm mạng truyền thông giữa bộ điều khiển và các Servo Drive, đặc biệt trong những hệ thống yêu cầu đồng bộ thời gian chính xác.
4. Máy in và dây chuyền sản xuất tốc độ cao
Các máy in công nghiệp, máy dán nhãn và dây chuyền xử lý vật liệu thường phải đồng bộ tốc độ, vị trí của nhiều cơ cấu.
EtherCAT hỗ trợ cập nhật dữ liệu thường xuyên và phối hợp các thiết bị theo chu kỳ điều khiển, giúp hệ thống đáp ứng tốt hơn yêu cầu của ứng dụng.
VI. Kết luận
EtherCAT là giao thức truyền thông Ethernet công nghiệp thời gian thực, nổi bật nhờ khả năng xử lý dữ liệu trực tiếp trên khung truyền, chu kỳ giao tiếp ngắn và cơ chế đồng bộ thời gian Distributed Clocks.
Những đặc điểm này giúp EtherCAT đặc biệt phù hợp với các hệ thống điều khiển chuyển động sử dụng nhiều Servo, chẳng hạn máy CNC, robot công nghiệp, máy đóng gói và dây chuyền sản xuất tốc độ cao.
Tuy nhiên, để khai thác hiệu quả EtherCAT, doanh nghiệp cần lựa chọn đúng PLC, Servo Drive, cấu hình truyền thông và giải pháp điều khiển chuyển động phù hợp với yêu cầu thực tế.
Bạn hãy liên hệ ngay với Tự Động Hóa Toàn Cầu (GAC) để được tư vấn cung cấp các thiết bị và giải pháp tự động hóa công nghiệp như PLC, HMI, Servo và biến tần, hỗ trợ doanh nghiệp lựa chọn phương án điều khiển, truyền thông và truyền động phù hợp nhằm tối ưu hiệu quả sản xuất và chi phí đầu tư.
 Zalo Miền Bắc